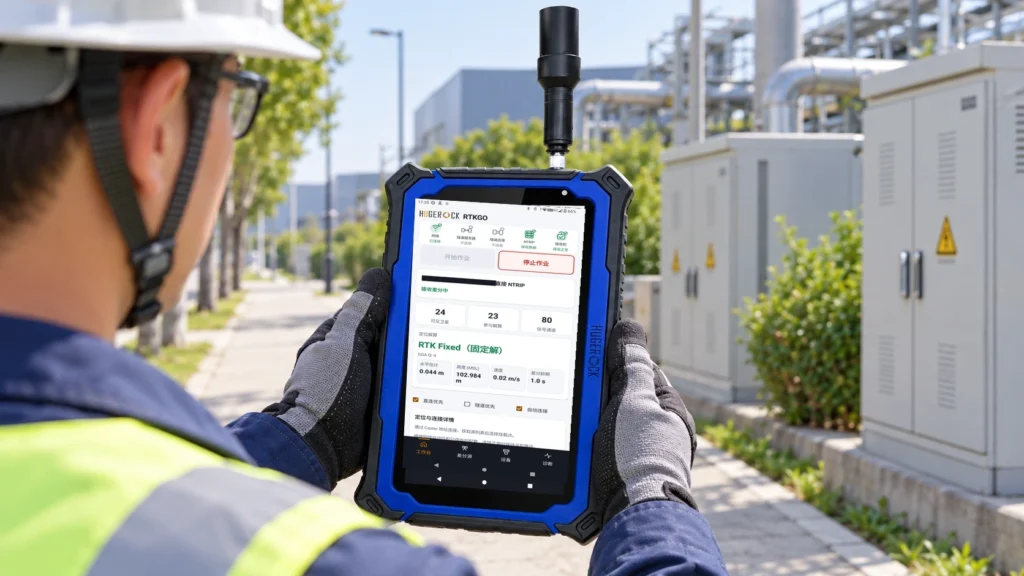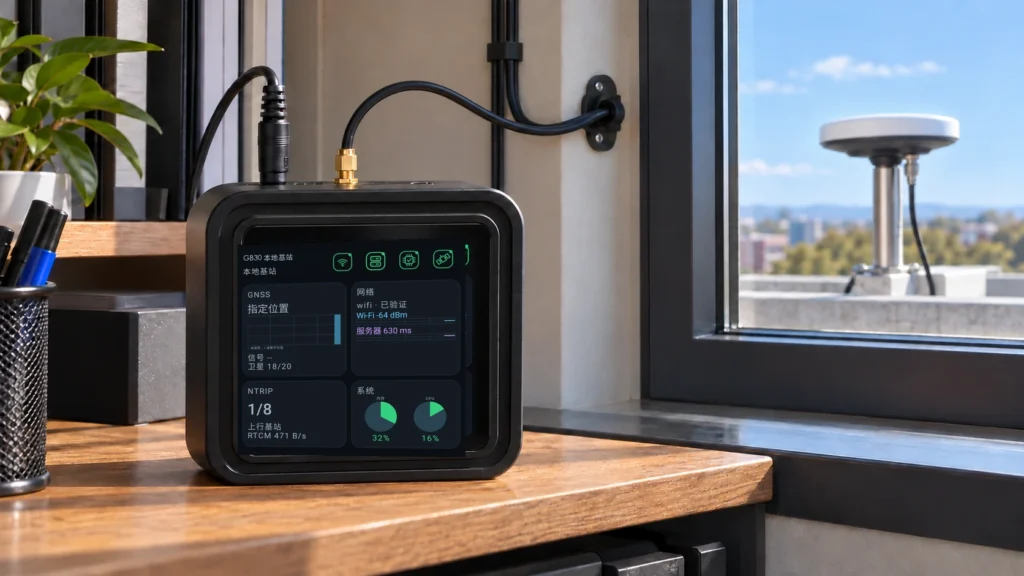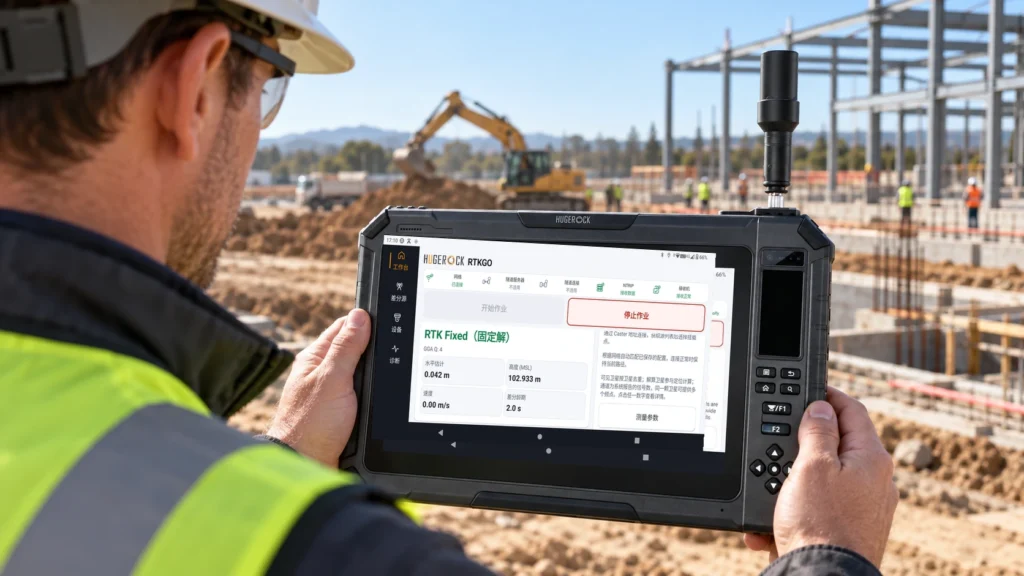
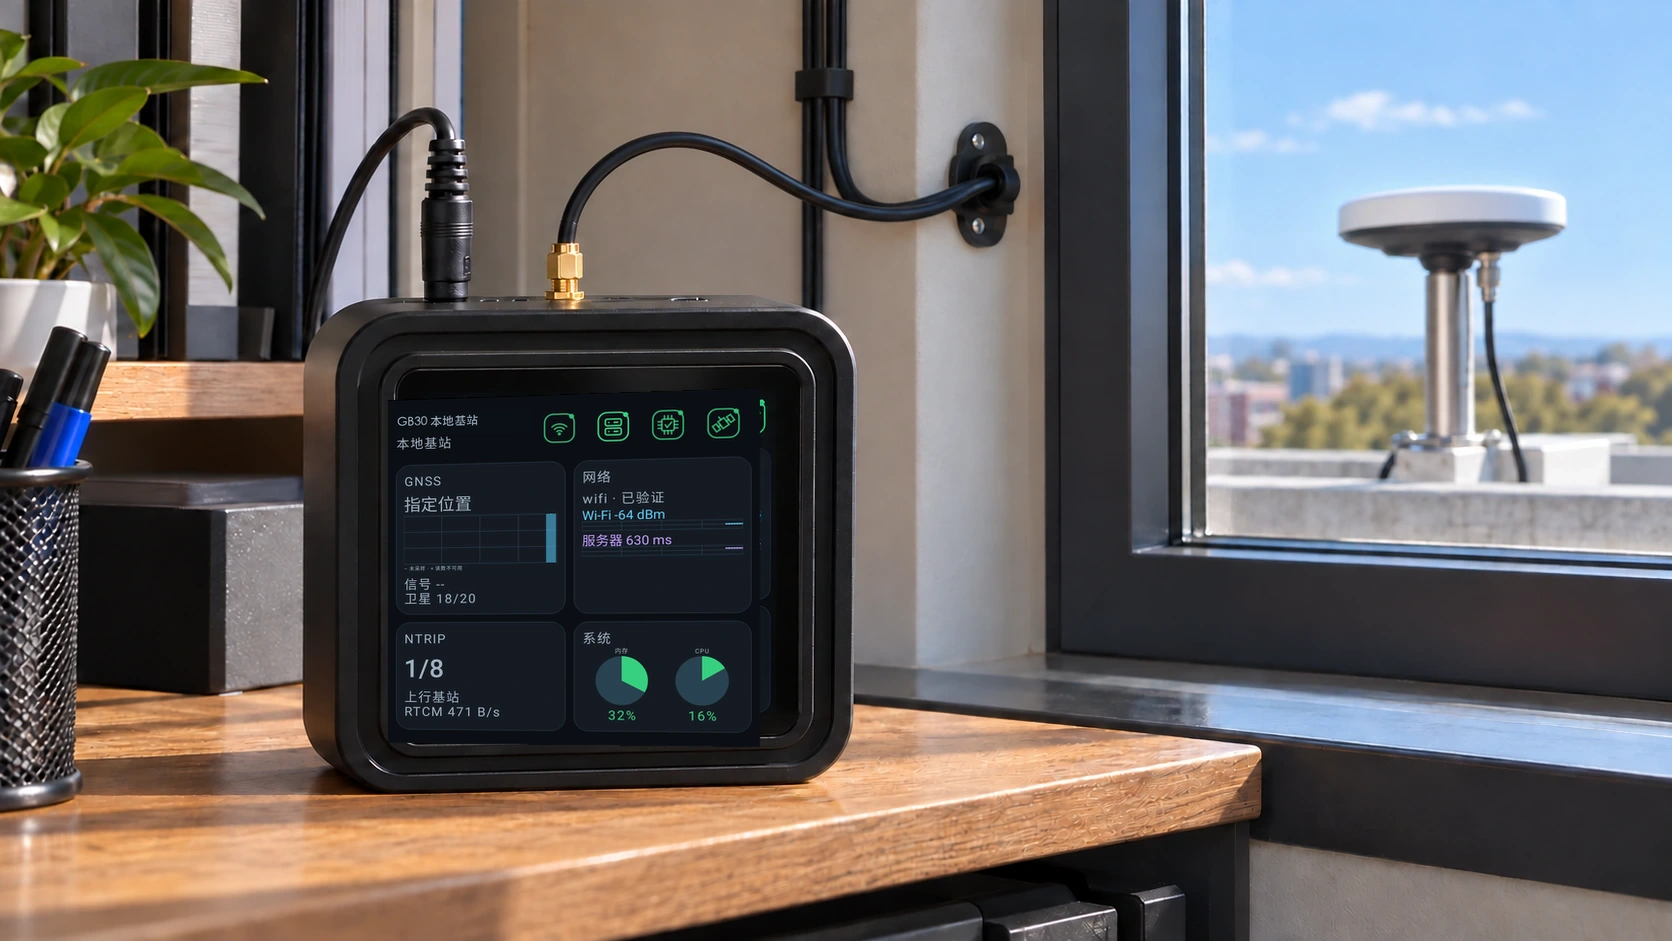
為相容的戶外機器人、割草機器人與自主裝置規劃固定參考差分,驗證定位子系統、網路鏈路與實際執行區域。
從定位子系統的相容性開始
核對 GNSS 接收機支援的 RTCM 訊息、NTRIP 或隧道客戶端、資料介面及差分齡期處理。GB30 提供參考資料,機器人端仍需實現適合自身架構的資料接入。
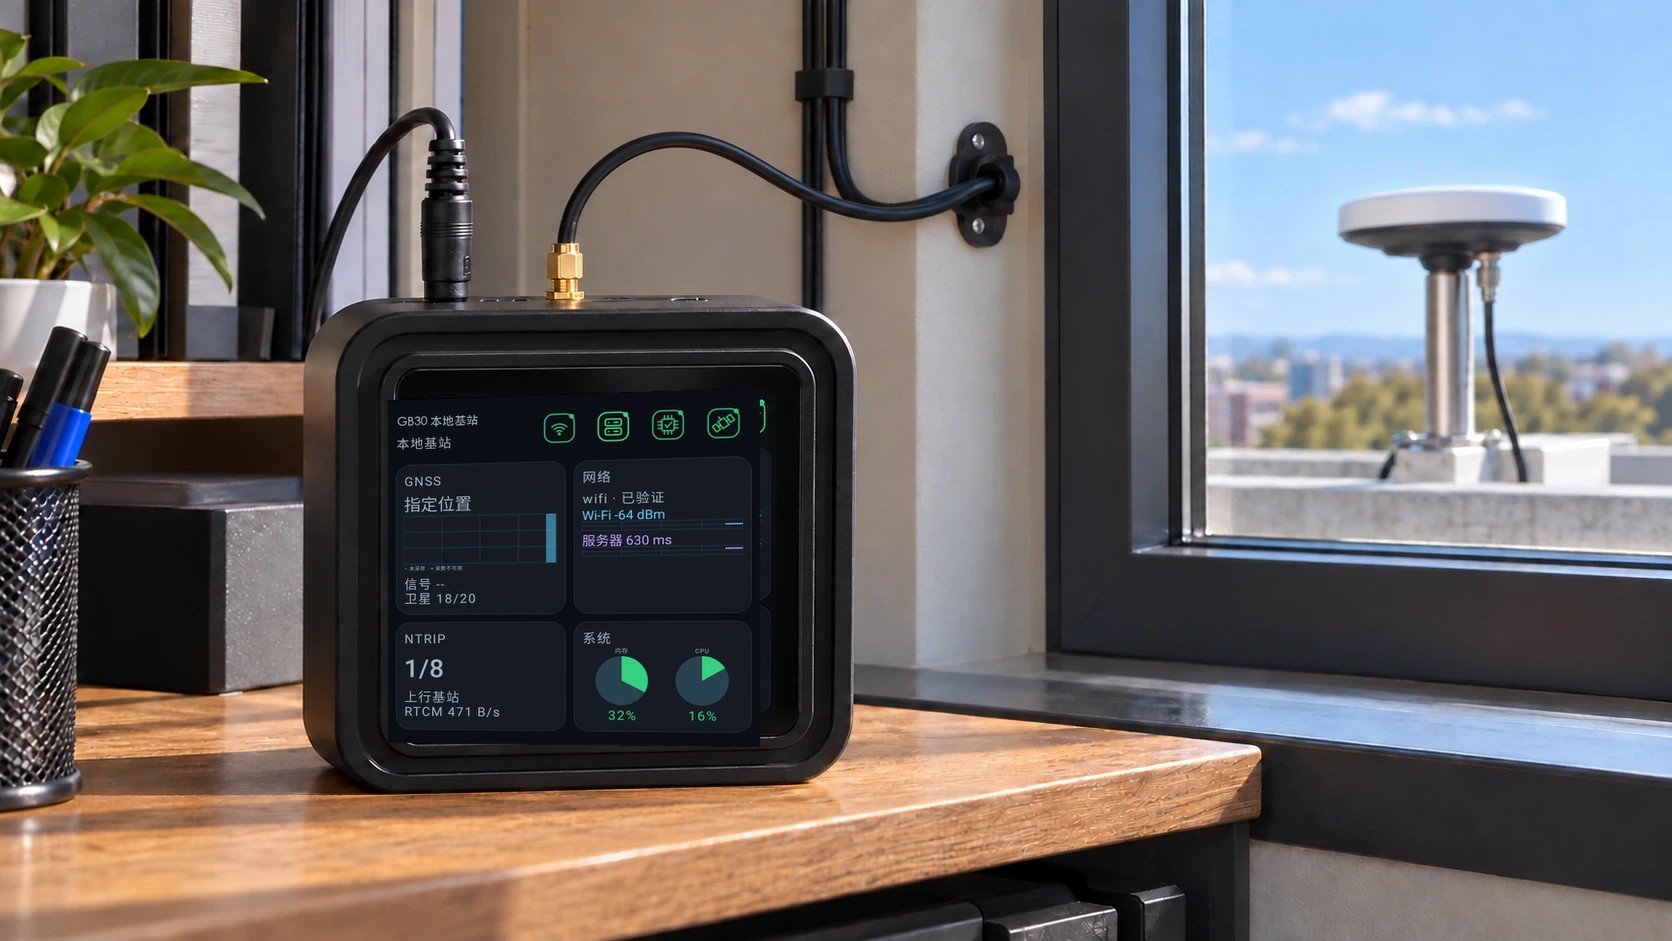
在實際作業區域驗證
檢查參考天線位置、天空遮擋、基線距離與網路連線。在代表性的建築邊緣、道路、植被和作業邊界測試,不將示意圖中的範圍作為保證覆蓋。
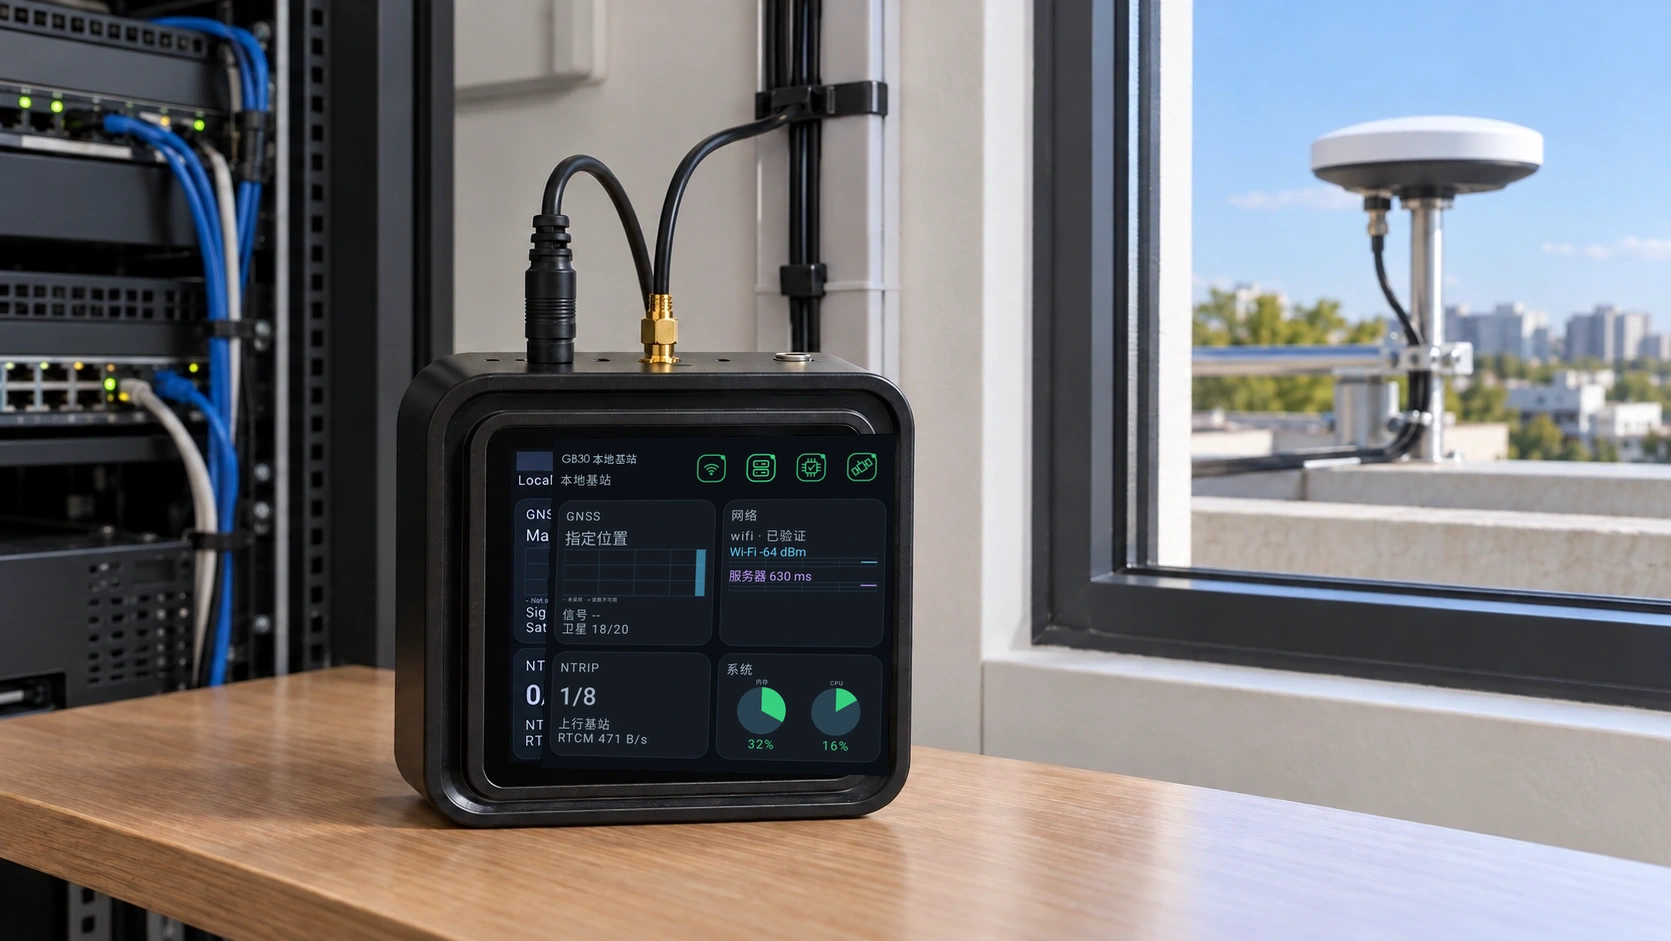
明確定位異常時的系統行為
感知、路徑規劃、避障、安全與斷網或 GNSS 丟失處理屬於機器人設計。RTK 位置應作為完整系統中的一項資訊,並與其他功能進行整機驗收。
機器人能否直接使用 GB30 差分?
相容的 GNSS 接收機或定位子系統可使用適用的 GB30 參考流,需確認訊息、連線軟體和介面。
RTK 是否替代導航、感知與安全感測器?
不能。RTK 主要提供定位資訊,感知、路徑規劃、障礙處理和安全機制仍需由機器人系統設計實現。