户外机器人与自主设备 RTK 差分方案
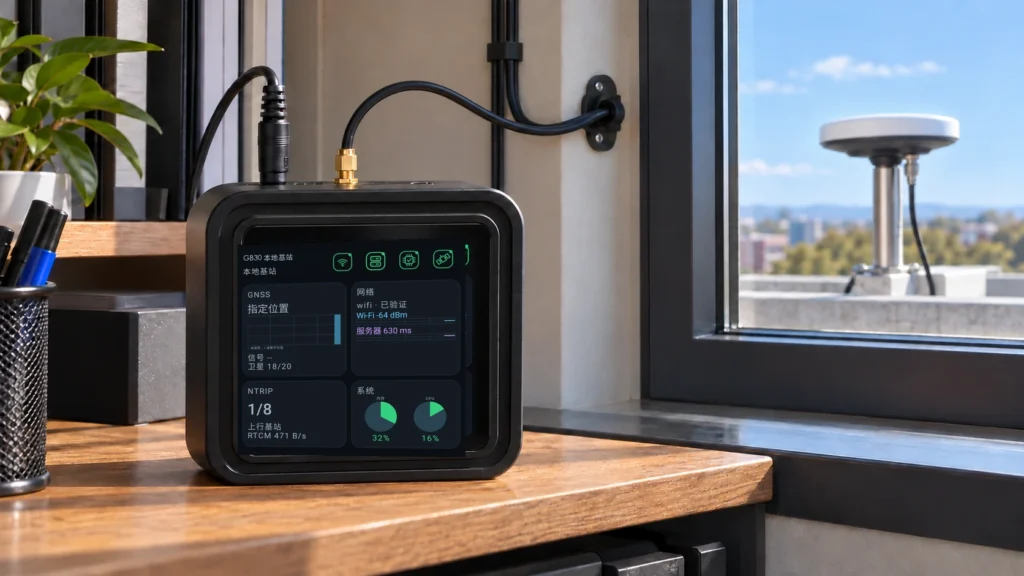
为兼容的户外机器人、割草机器人与自主设备规划固定参考差分,验证定位子系统、网络链路与实际运行区域。
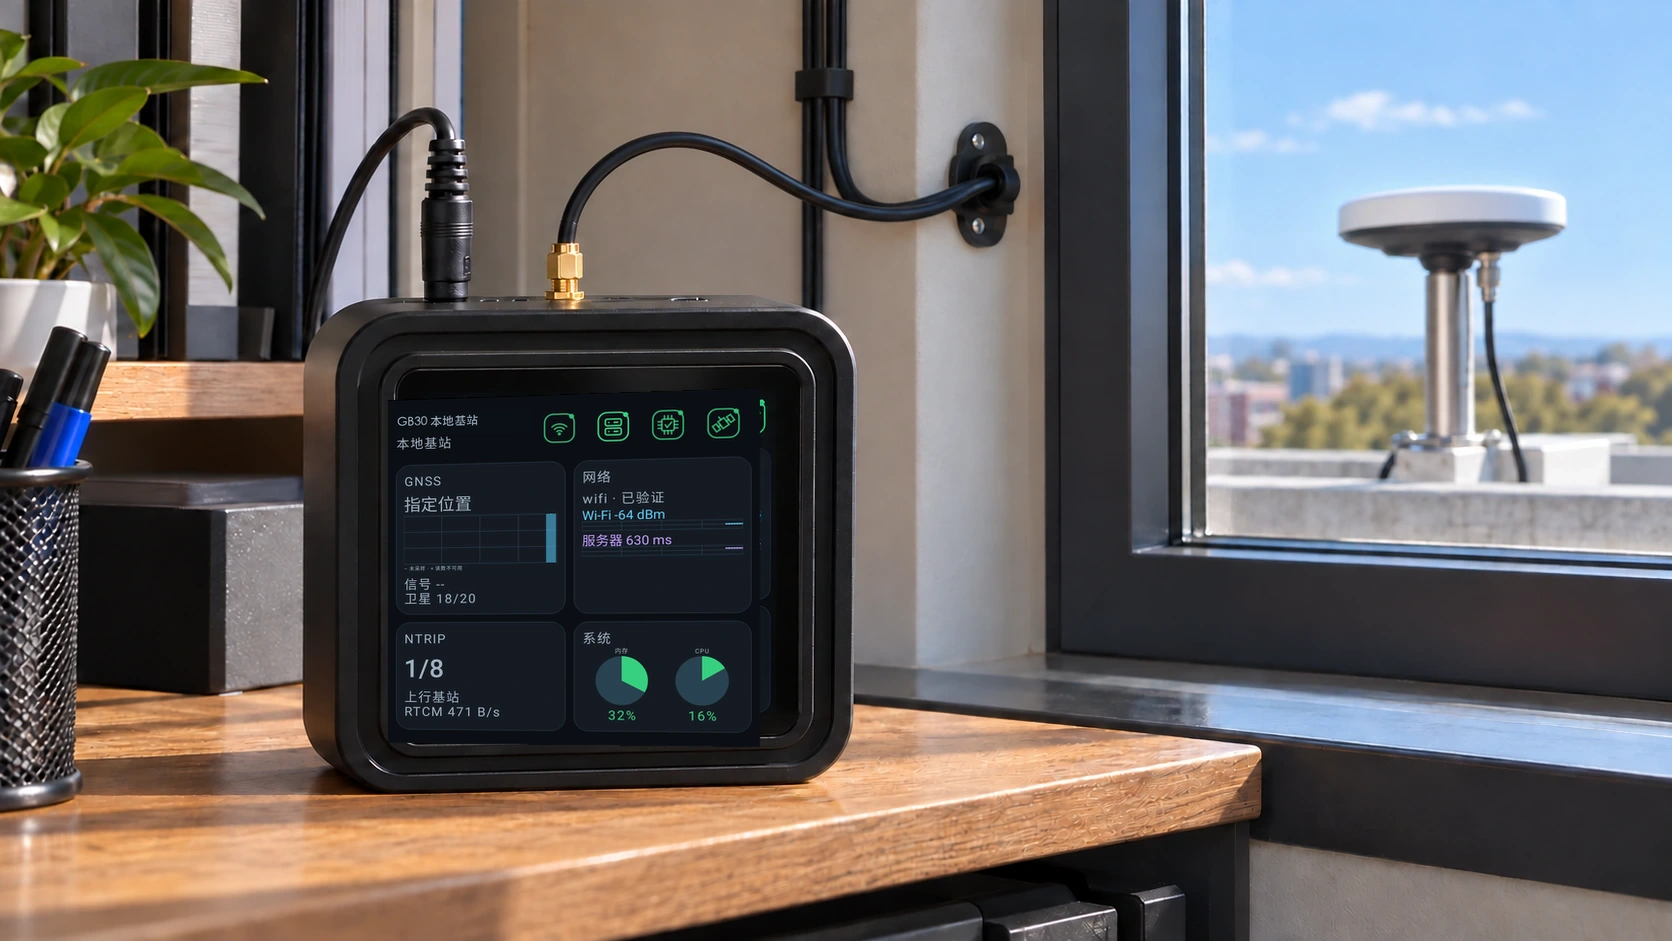
为兼容的户外机器人、割草机器人与自主设备规划固定参考差分,验证定位子系统、网络链路与实际运行区域。
从定位子系统的兼容性开始
核对 GNSS 接收机支持的 RTCM 消息、NTRIP 或隧道客户端、数据接口及差分龄期处理。GB30 提供参考数据,机器人端仍需实现适合自身架构的数据接入。
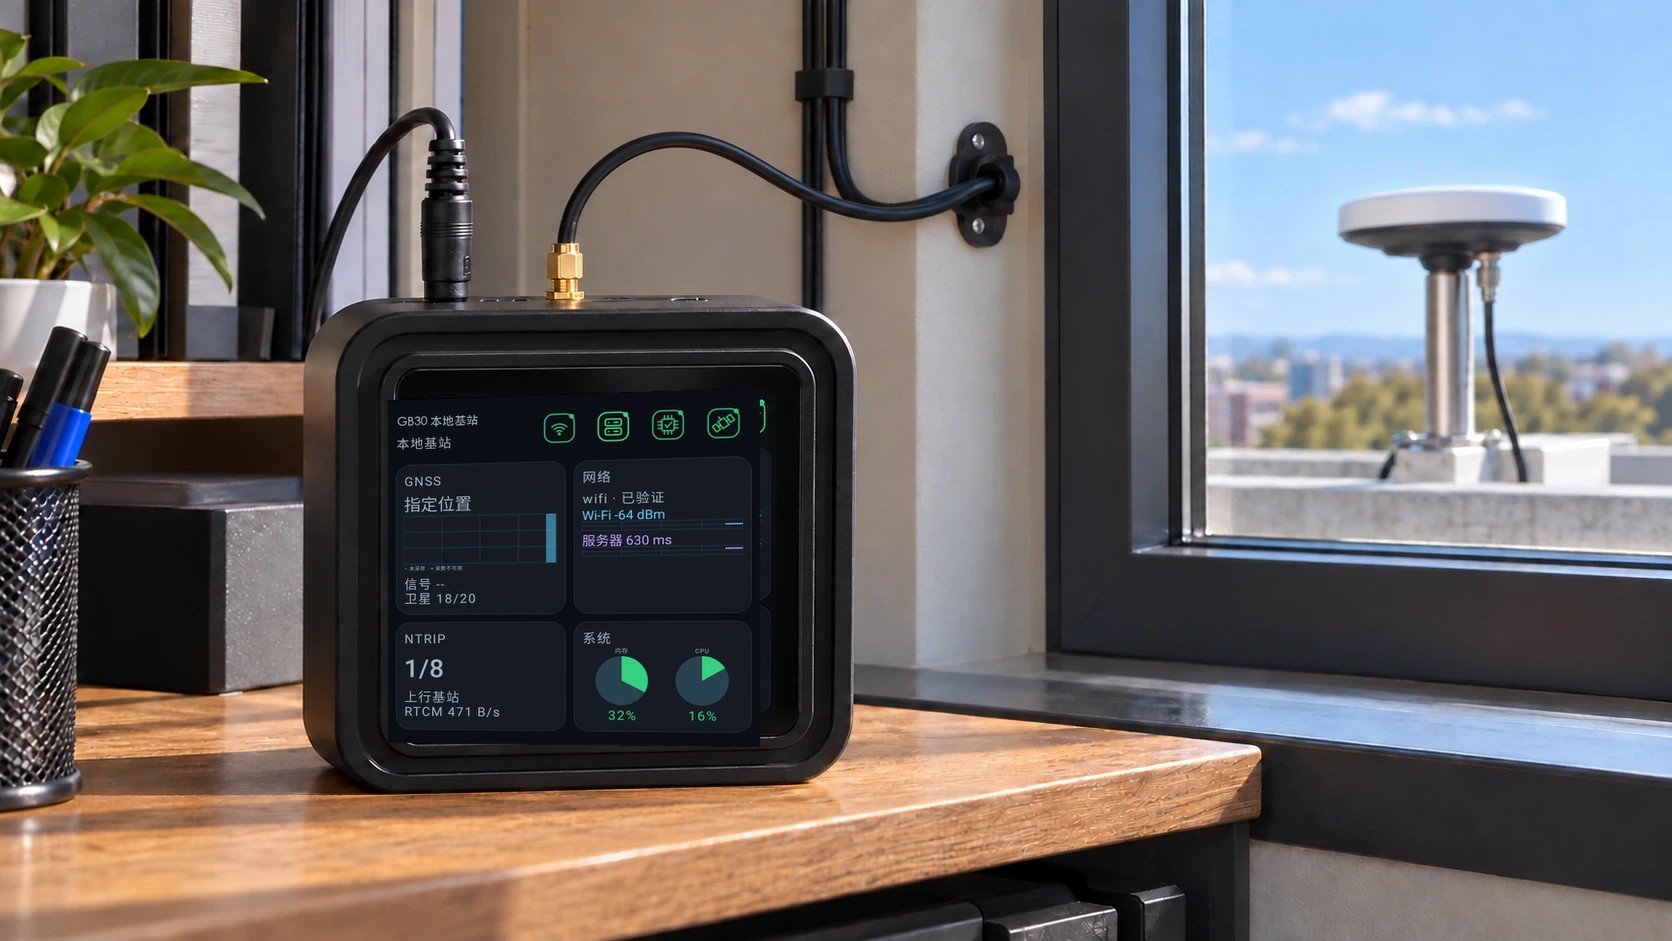
在实际作业区域验证
检查参考天线位置、天空遮挡、基线距离与网络连接。在代表性的建筑边缘、道路、植被和作业边界测试,不将示意图中的范围作为保证覆盖。
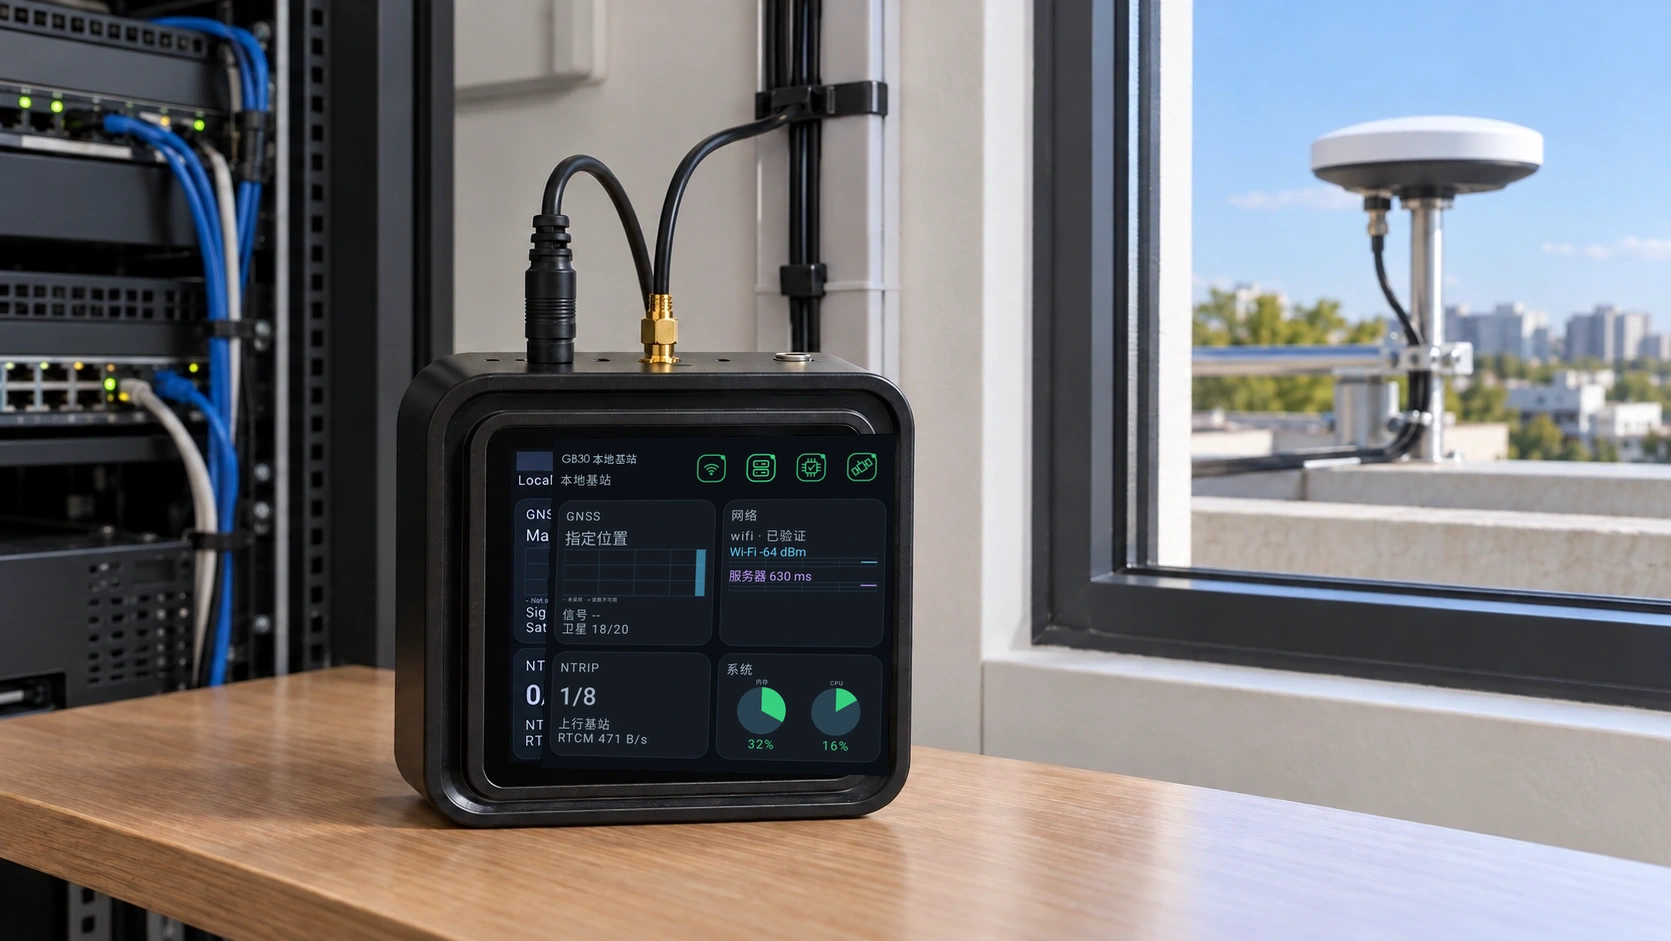
明确定位异常时的系统行为
感知、路径规划、避障、安全与断网或 GNSS 丢失处理属于机器人设计。RTK 位置应作为完整系统中的一项信息,并与其他功能进行整机验收。
部署与选型常见问题
机器人能否直接使用 GB30 差分?
兼容的 GNSS 接收机或定位子系统可使用适用的 GB30 参考流,需确认消息、连接软件和接口。
RTK 是否替代导航、感知与安全传感器?
不能。RTK 主要提供定位信息,感知、路径规划、障碍处理和安全机制仍需由机器人系统设计实现。
相关产品:GB30