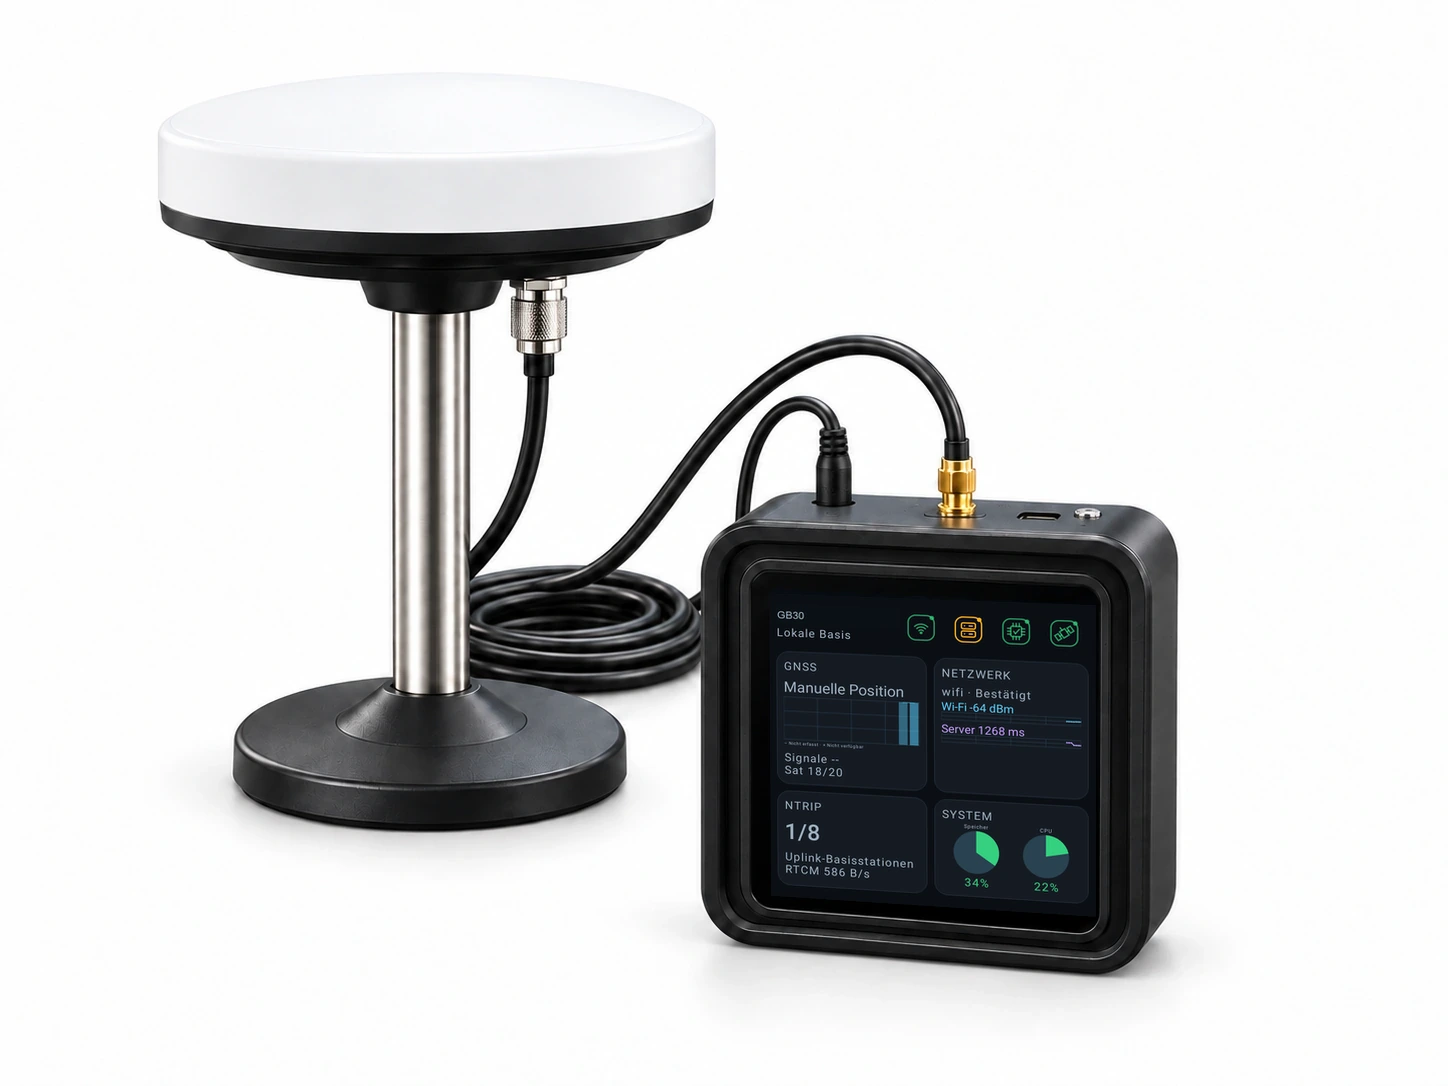
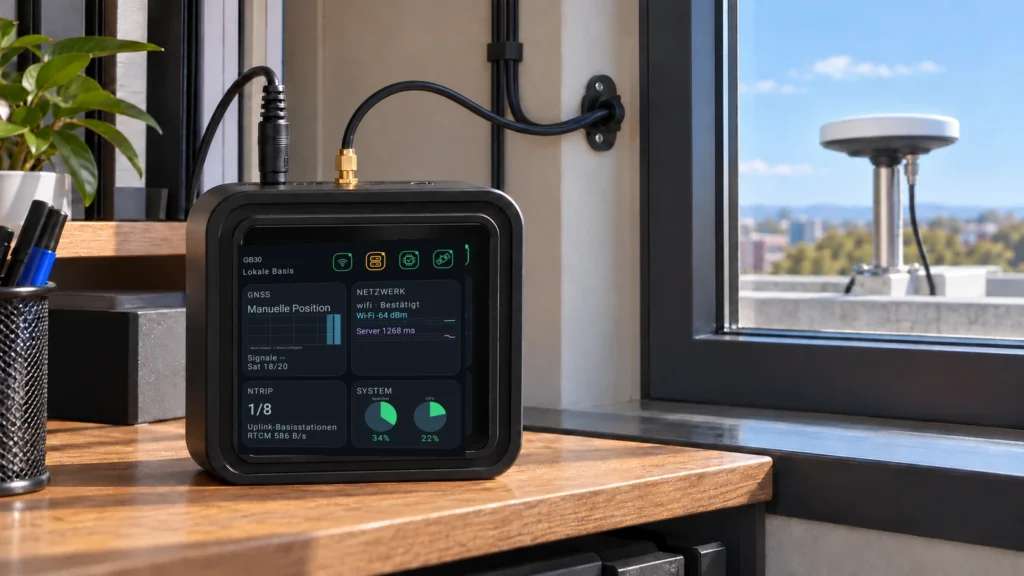
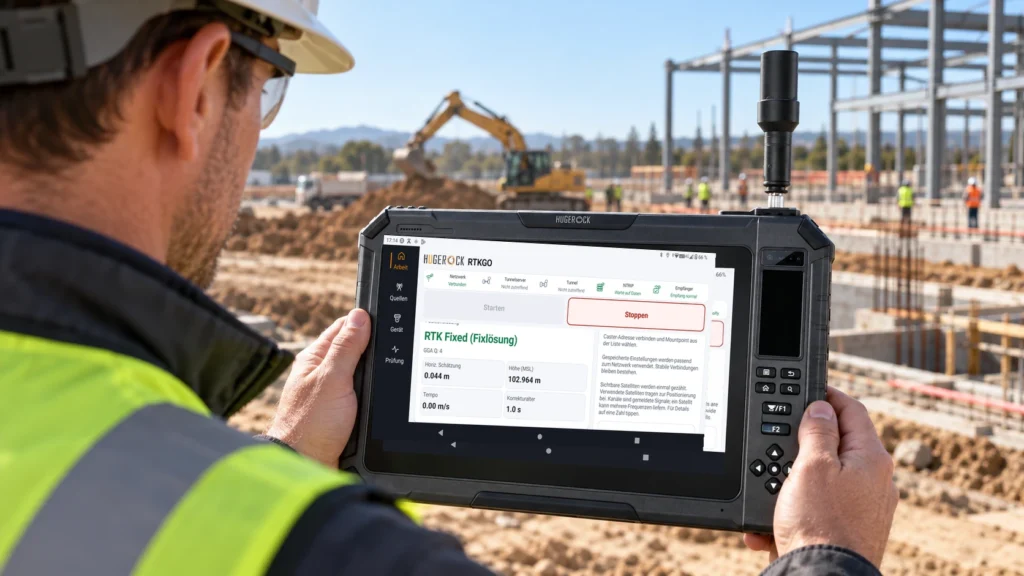
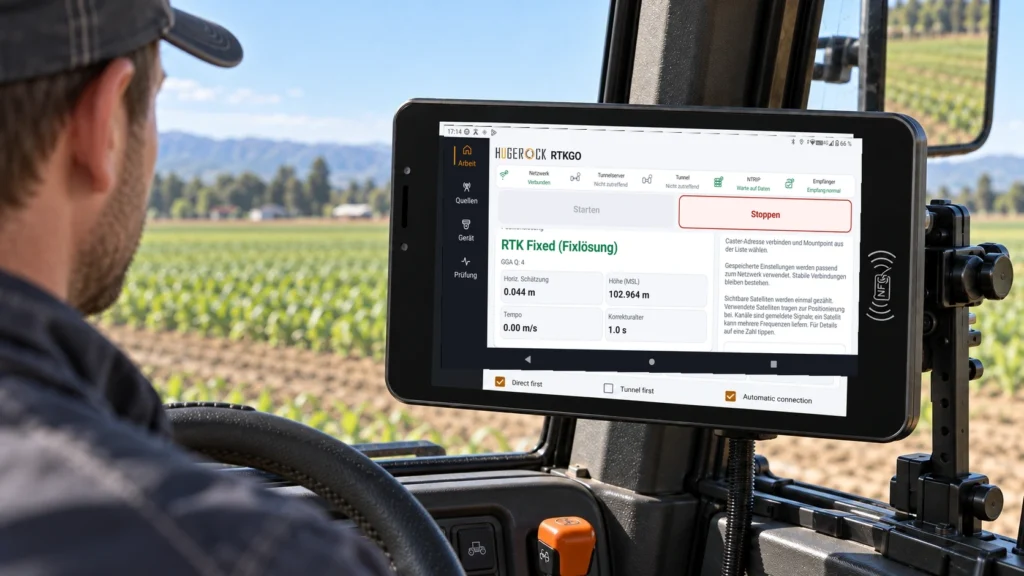
Der zentrale GB30 verteilt seine eigene Referenz sowie bis zu acht unabhängige Quellen vorgeschalteter Stationen. Am Endgerät wird der passende Mountpoint für das Arbeitsgebiet gewählt.
Planen Sie GNSS-Referenzdaten für kompatible Außenroboter und Mähroboter. Korrekturdatenformate, Latenz und Verhalten bei Netzwerkausfall prüfen. Sicherheit und autonome Steuerung liegen beim Robotersystem.
Ein GB30 im lokalen Basismodus kann seine eigene Quelle und Quellen von acht vorgeschalteten Stationen verteilen. Die Datenströme bleiben unabhängig. Mountpoints, Client-Zugänge und Kapazitätstests sind je Netzwerkmodus festzulegen.
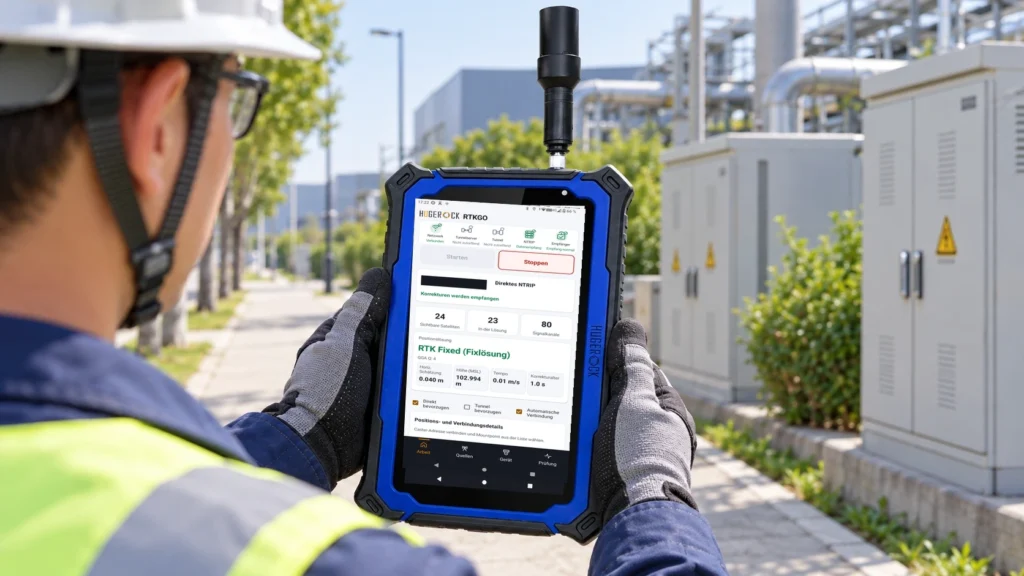
Verknüpfen Sie RTK-Positionen mit Attributen, Fotos und Anlagenkennungen. G60M und G71M eignen sich für mobile Inspektionen; Formulare, Kartenebenen und GIS-Export sind zu prüfen.
Versorgen Sie kompatible RTK-Empfänger in Traktoren und Landmaschinen mit einer festen Referenz. Netzwerkabdeckung, Fahrspuren, Koordinaten und Eingangsprotokolle prüfen. Automatische Führung ist Aufgabe des integrierten Maschinensystems.
Für Pläne, Kontrollpunkte und Baustellenaufnahmen können GB30, G80M oder G101M und passende Software kombiniert werden. Koordinatensystem, Dateiübertragung und bekannte Prüfpunkte vor der Abnahme kontrollieren.
GK101M kombiniert UM982, Position und Zweiantennen-Richtung bei externer DC-Versorgung von 9–24 V. Antennenausrichtung, Basislinie, Verkabelung sowie RS232, RS485 oder RJ45 mit dem Fahrzeugsystem abstimmen.