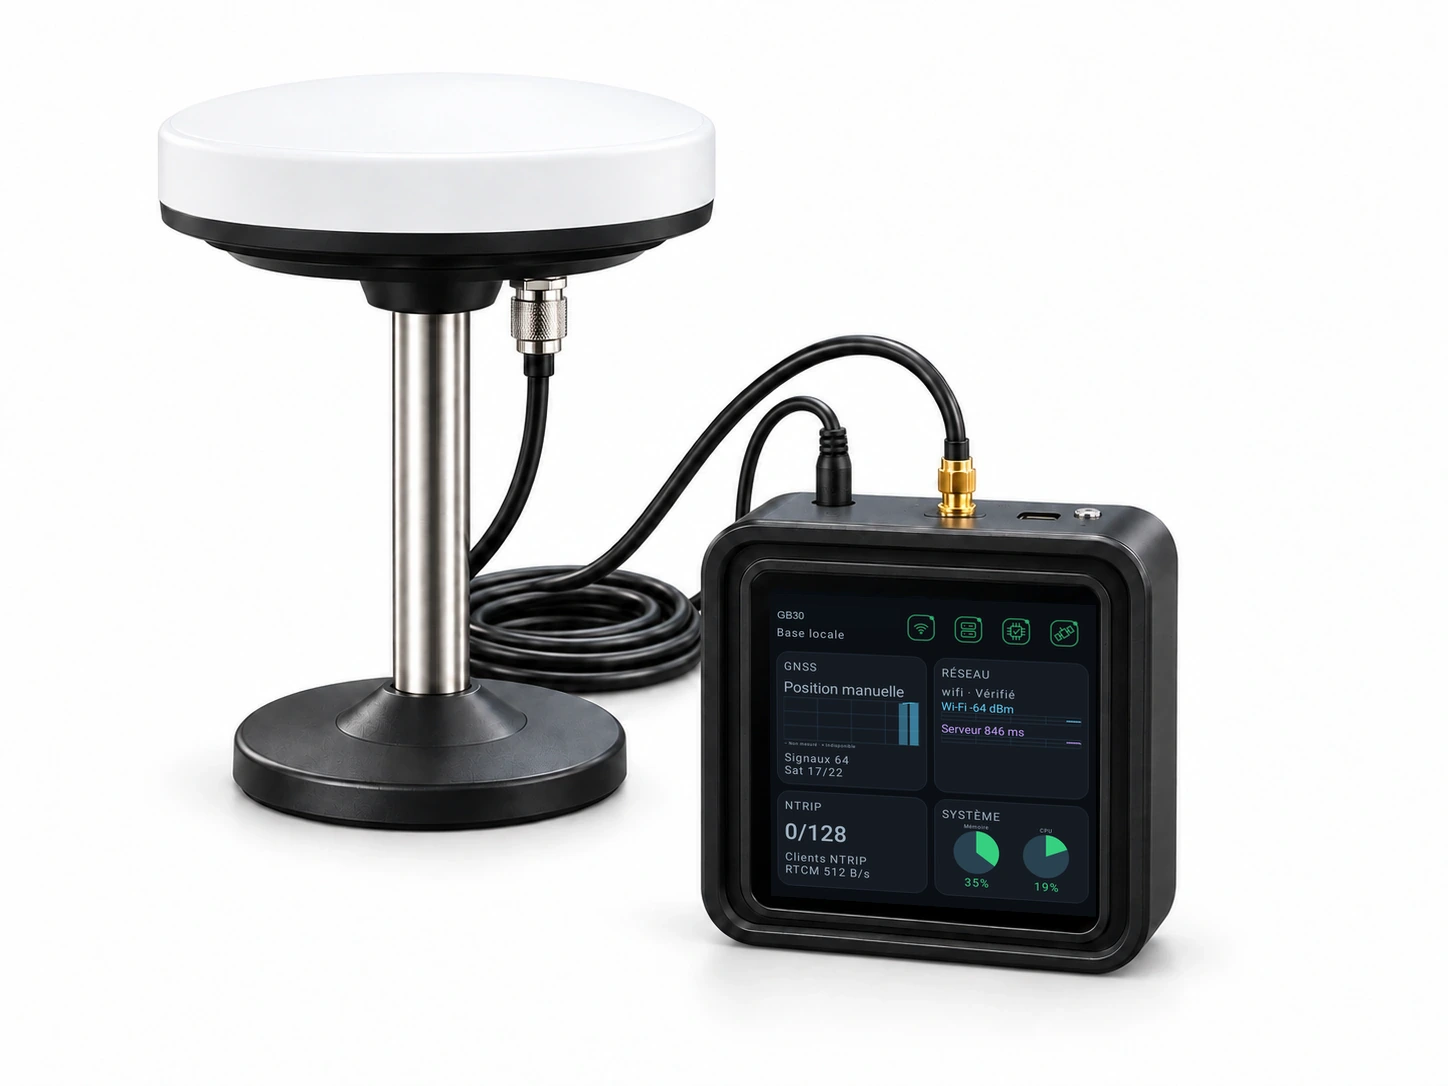
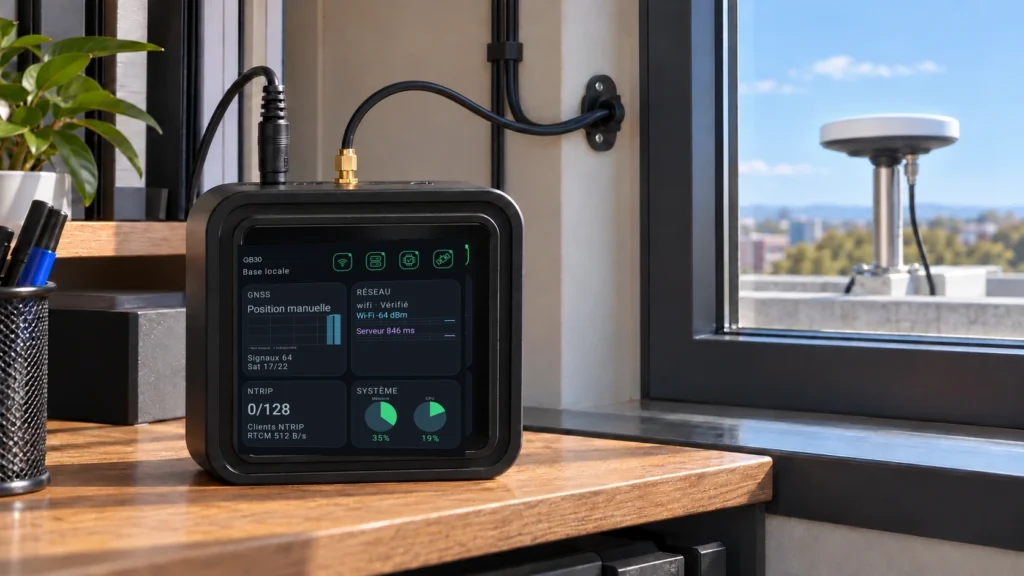
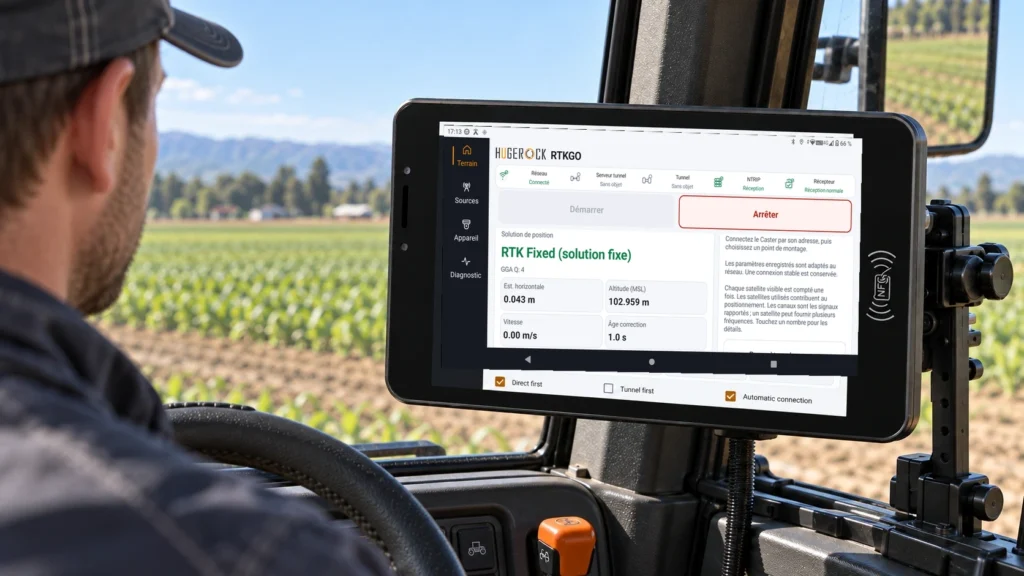
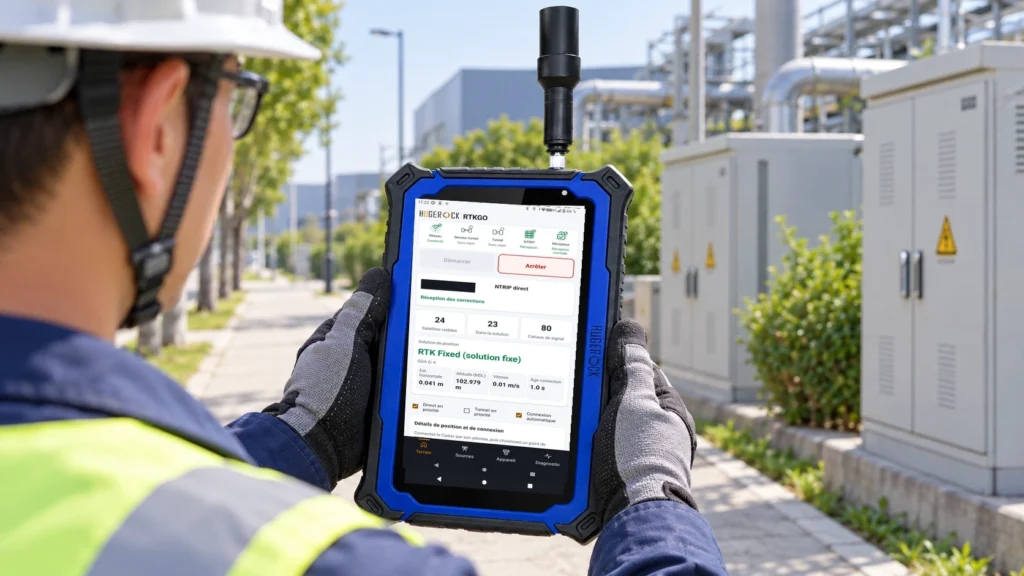
Le GB30 central distribue sa propre référence et jusqu’à huit sources de stations amont indépendantes. Le terminal choisit le point de montage adapté à sa zone de travail.
Planifiez la référence GNSS pour les robots extérieurs et tondeuses compatibles. Vérifiez les formats de correction, la latence et le comportement en cas de perte réseau. La sécurité et la commande autonome restent du ressort du système robotique.
Un GB30 en mode base locale peut distribuer sa propre source et celles de huit stations amont. Chaque flux reste indépendant. Définissez les points de montage par site, les accès clients et les essais de capacité adaptés au mode réseau.
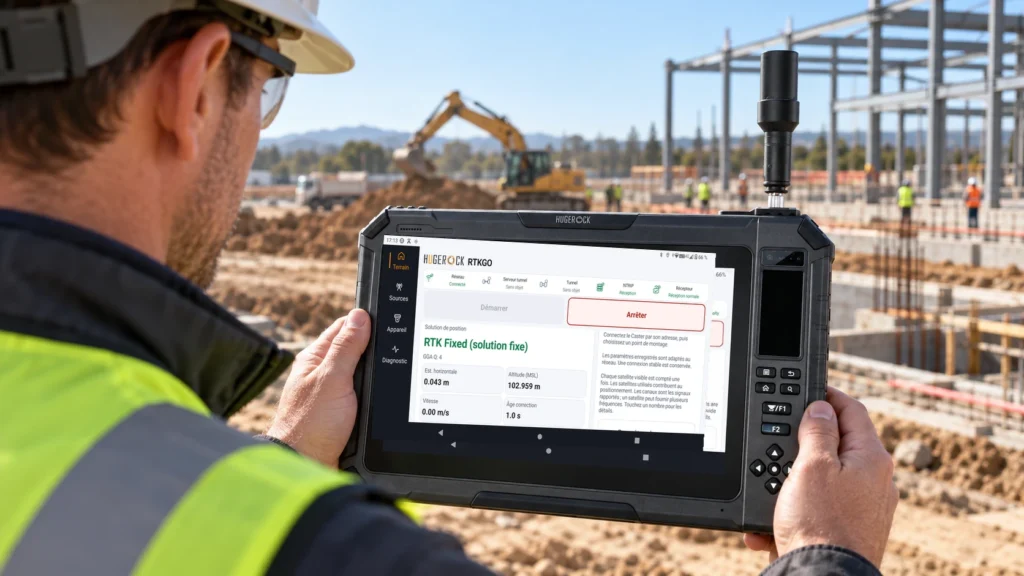
Pour plans, points de contrôle et relevés de chantier, évaluez GB30 avec G80M ou G101M et le logiciel approprié. Vérifiez le système de coordonnées, le transfert des fichiers et les points connus avant l’acceptation.
GK101M réunit UM982, position et cap double antenne, avec alimentation externe 9–24 V DC. Validez l’orientation des antennes, leur base, le câblage et les interfaces RS232, RS485 ou RJ45 avec le système véhicule.
Associez la position RTK aux attributs, photos et identifiants d’actifs. G60M et G71M conviennent aux tournées mobiles ; validez les formulaires, les couches cartographiques et l’export vers votre SIG.
Fournissez une référence fixe aux récepteurs RTK compatibles des tracteurs et machines agricoles. Contrôlez la couverture réseau, les trajets, les coordonnées et le protocole d’entrée. La conduite automatique relève du système machine intégré.